Fiche technique
Cadre
Salarié, SAVIMEX
Mon rôle
Responsable du développement complet
Fonctionnement
En continu, 24 h/24 en 3×8
Points clés
Circuit en téflon, anti-collision mécanique, commandes pneumatiques
Normes
ATEX
Besoin
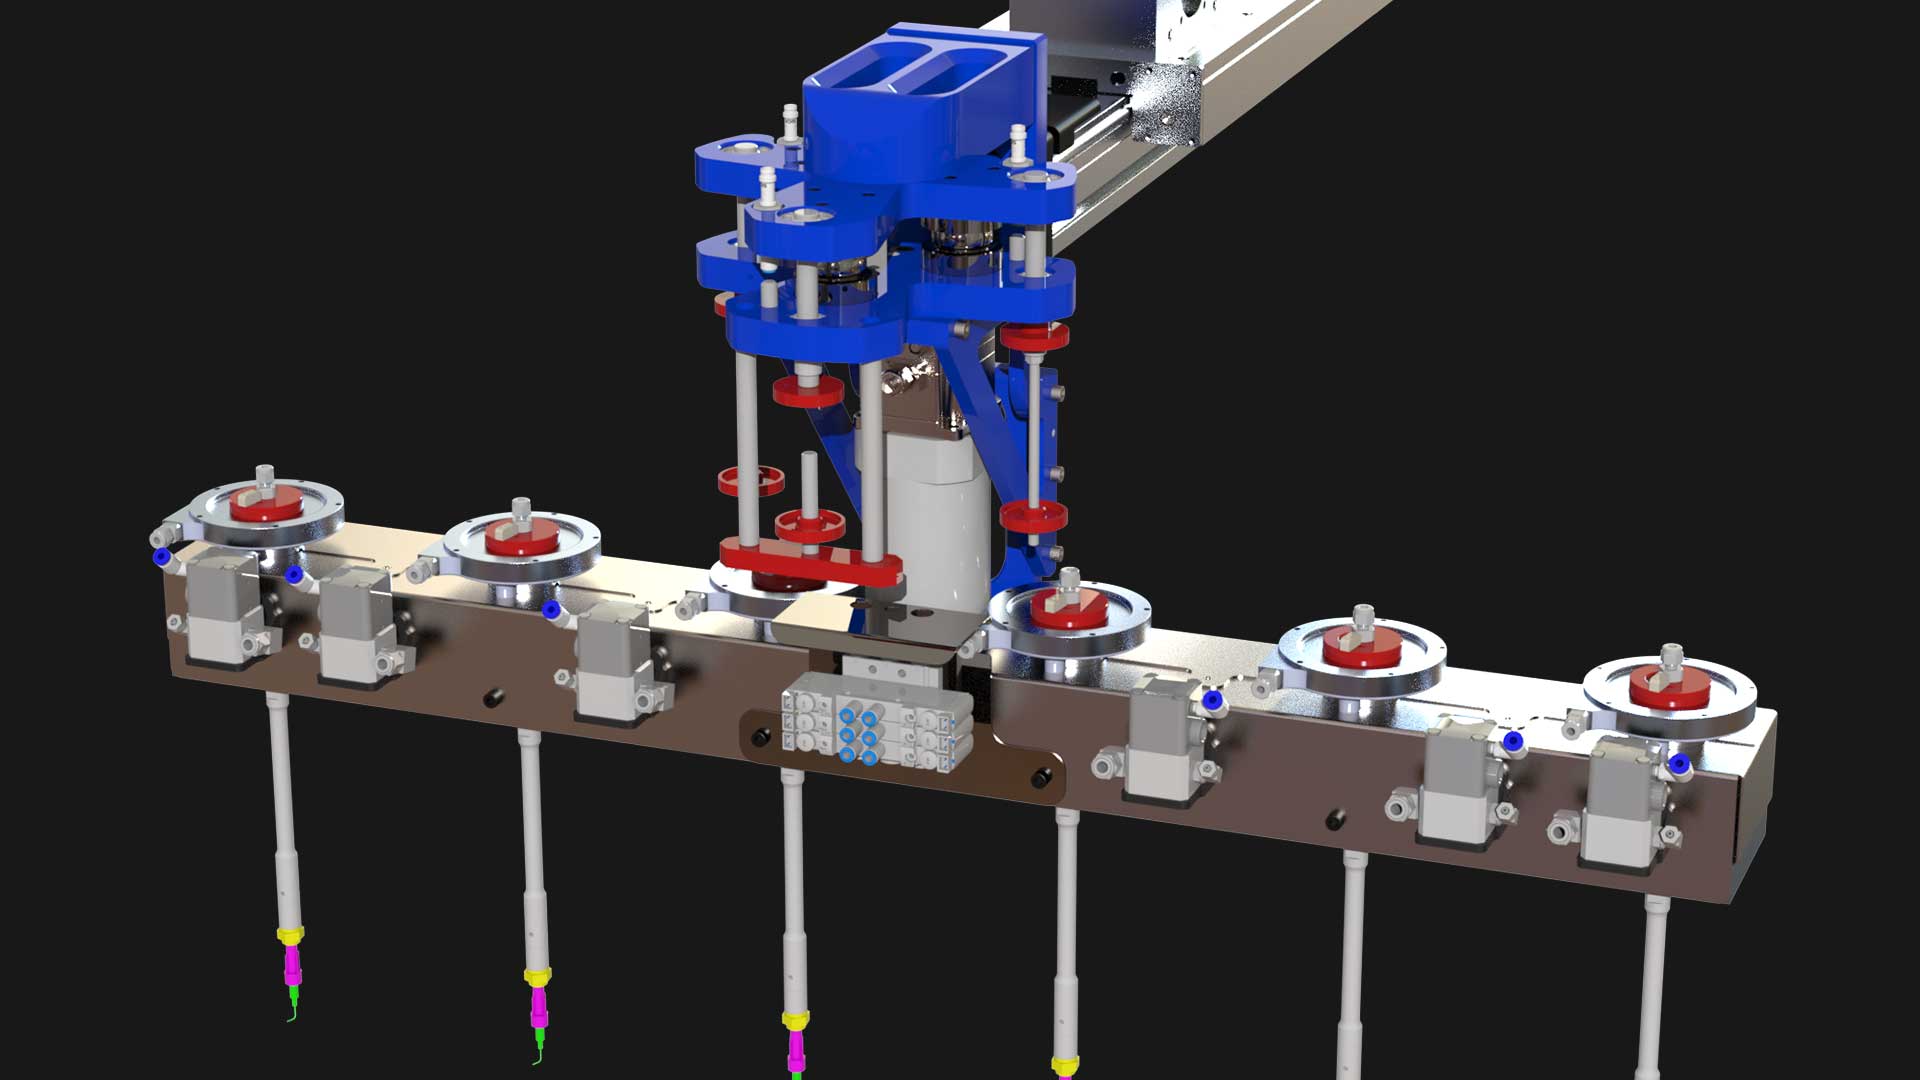
L’atelier devait appliquer un revêtement sur des pièces avec un robot. J’avais la charge de tout le système d’extrémité : la tête qui porte les buses, la circulation du fluide et la sécurité en cas de choc. Le projet mêlait chimie, thermique et fluidique autant que mécanique.
Contraintes
- Un fluide corrosif, qui a tendance à se solidifier dans le circuit.
- Le téflon, retenu pour résister au fluide, interdit les joints tournants classiques. Il fallait pourtant faire tourner les buses.
- La masse embarquée par le robot et le porte-à-faux des buses, qui imposaient rigidité et précision.
- Un fonctionnement en continu, 24 h/24 en 3×8.
- Une zone à atmosphère explosive : tout l’équipement devait respecter l’ATEX.
Solution
J’ai conçu une circulation « onetube » : un seul tube en téflon alimente les buses, et c’est sa propre déformation qui absorbe la rotation. Plus besoin de joint tournant, et le fluide ne touche que du téflon.
Pour la sécurité, j’ai intégré un anti-collision mécanique. En cas de choc, la tête se désengage et prévient l’automatisme, qui arrête l’avancée des plateaux. La sensibilité se règle mécaniquement, et la tête revient exactement à sa position de référence.
J’ai terminé par l’intégration des commandes pneumatiques, choisies et installées dans le respect de l’ATEX.
Résultat
Une tête qui fait tourner ses buses sans joint tournant, résiste au fluide et encaisse une collision sans perdre son réglage.
Galerie